Նավի ավտոպիլոտի տեղադրում և կարգաբերում
Աշխատանքի գնահատական Սովորաբար 4–8 ժամ
«Պատվիրել» կոճակը մեզ հայտ է ուղարկում. առցանց ոչինչ չի գանձվում։ Ցանկացած աշխատանքից առաջ Դուք ստանում եք գրավոր գնահատական աշխատանքի, պահեստամասերի և ելքի վճարի համար, և առանց Ձեր համաձայնության ոչինչ չի կատարվում։
Ելքի վճար Ըստ հեռավորության, մեկ ուղղությամբ՝ 30 $ Սան Պեդրոյում, 50 $ Լոնգ Բիչում
- San Pedro30 $
- Wilmington, Terminal Island40 $
- Long Beach: Shoreline, Rainbow Harbor50 $
- Long Beach Marina, Alamitos Bay60 $
- Redondo Beach60 $
- Seal Beach, Huntington Harbour75 $
- Marina del Rey85 $
- Newport Beach110 $
Ավելի հեռու՝ 25 $ գումարած 2,50 $ մեկ մղոնի համար, մեկ ուղղությամբ՝ մեր Սան Պեդրոյի արհեստանոցից։ Ելքի վճար չկա, երբ նավակը գալիս է մեր արհեստանոց, կամ պլանի անդամների համար։ Այցի աշխատանքը առնվազն 150 $ է. ելքի վճարը ավելանում է դրա վրա։
- Գրանցված է Կալիֆոռնիայում
- Breeze Marine Boat Service LLC, San Pedro
- Որտեղ ենք աշխատում
- Ձեր նավամատույցում՝ Մարինա դել Ռեյից մինչև Նյուպորտ Բիչ, կամ մեր արհեստանոցում Սան Պեդրոյում
- Նախ՝ հարցեր
- (213) 693-0224 կամ ուղարկել հայտ
Այս ծառայության մասին
Վիրտուալ
անձնակազմի անդամ։
Ժամերով ձեռքով ղեկը պահելը ալիքի վրա հյուծող է։ Մեր ծովային ավտոպիլոտի տեղադրումը ներառում է առաջադեմ համակարգեր, որոնք պահում են կայուն ուղղությունը, որպեսզի կարողանաք կենտրոնանալ նավարկության, ձկնորսության և շրջապատի դիտարկման վրա։
Պինդմարմնային սենսորներ
Ժամանակակից ավտոպիլոտներն օգտագործում են 9-առանցք պինդմարմնային սենսորներ (օրինակ՝ Garmin Reactor կամ Raymarine EV-1)՝ նավակի շարժումը 3D տարածությունում հայտնաբերելու համար։ Դրանք արագ արձագանքում են ալիքներին և ուղղում են ղեկը, երբ քիթը սկսում է շեղվել ընթացքից։
Հիդրավլիկ ինտեգրում
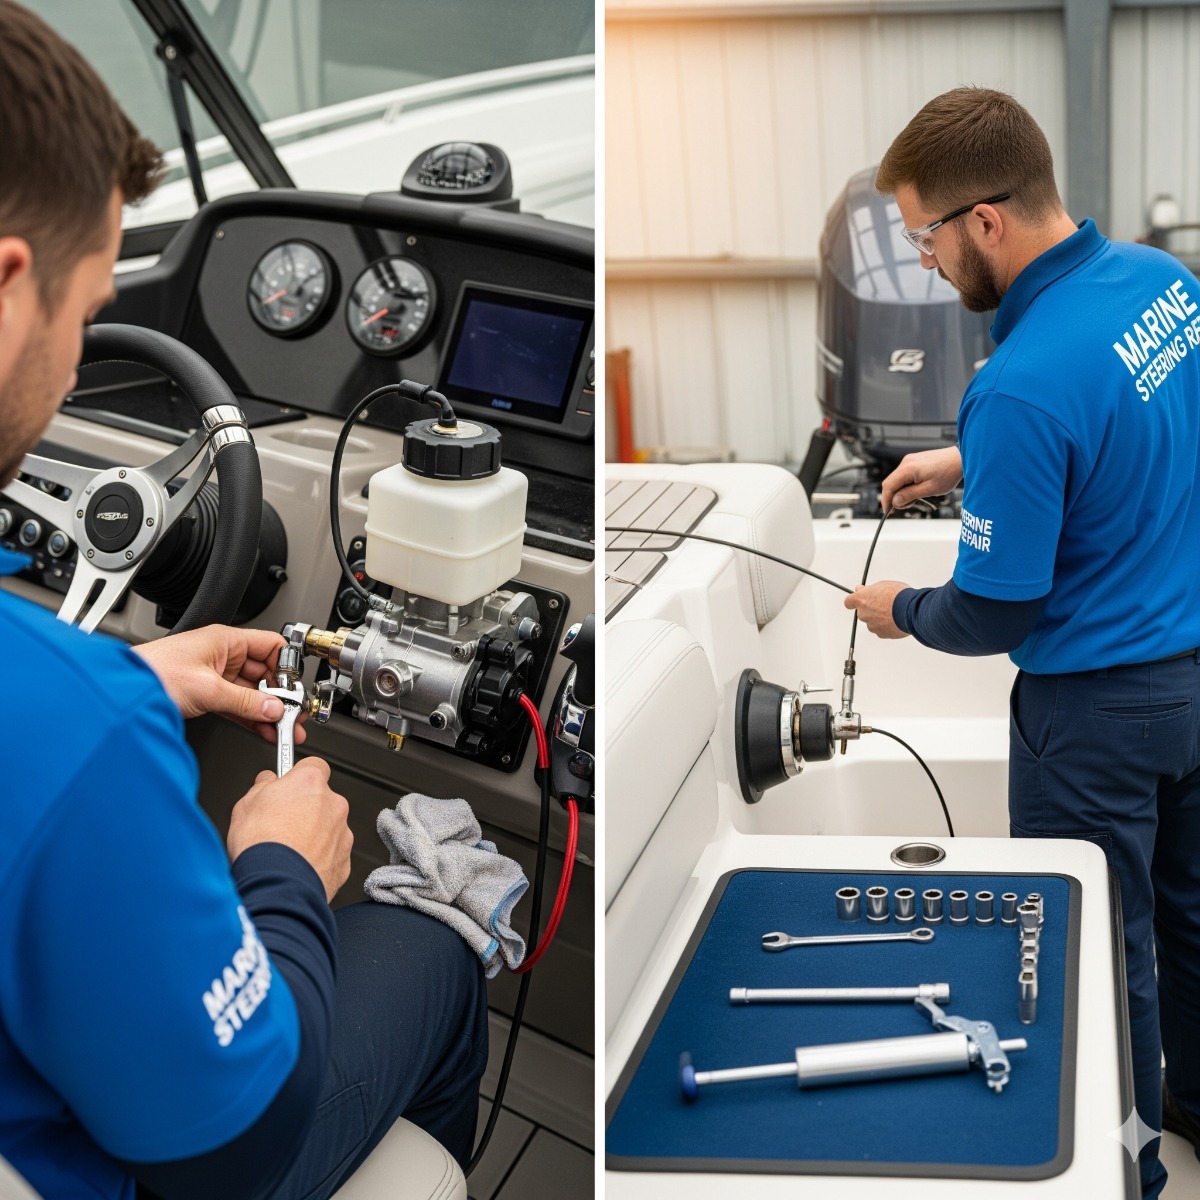
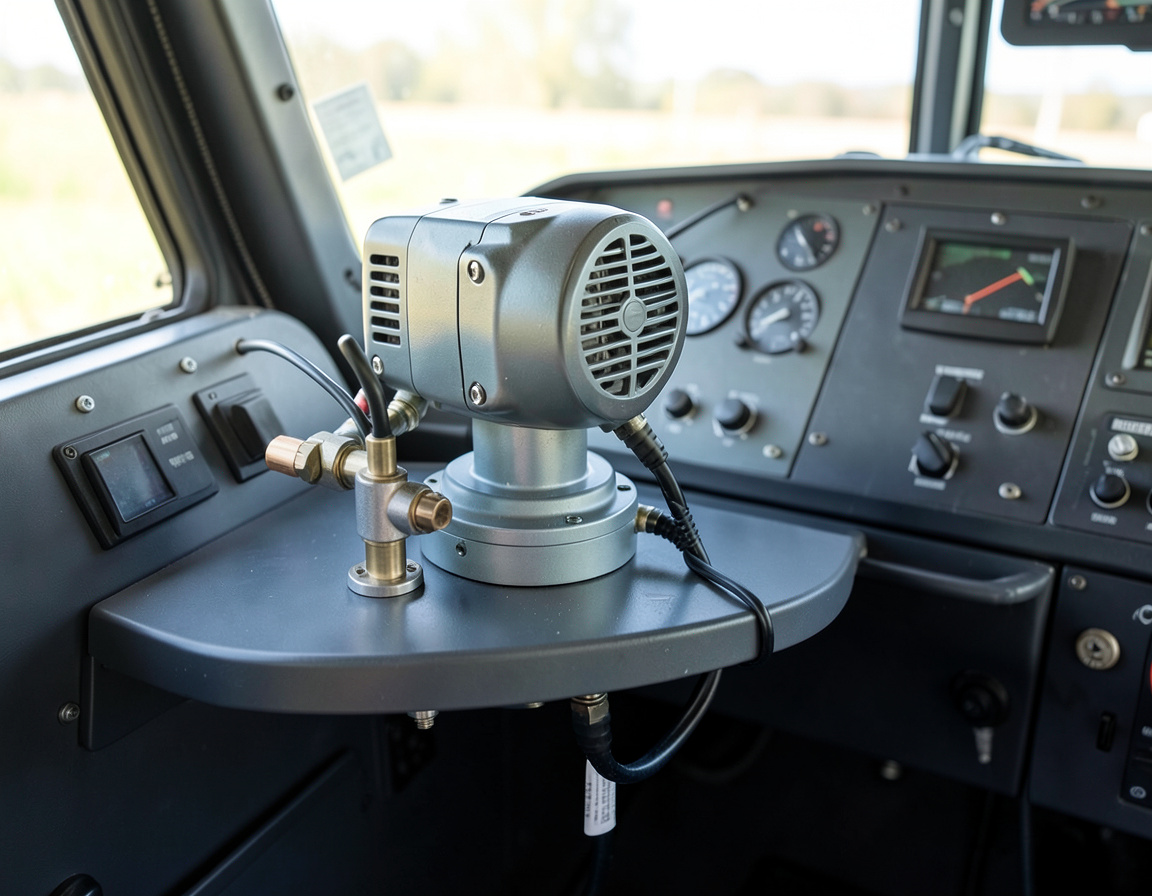
Հիդրավլիկ ղեկային համակարգի ավտոպիլոտի համար մենք պոմպը ուղղակիորեն միացնում ենք Ձեր առկա SeaStar կամ U-Flex հիդրավլիկ խողովակներին։ Պոմպը թաքնված է տախտակամածի տակ և ավտոպիլոտը միացնելիս շարժում է ղեկը։
Երթուղու հետևում
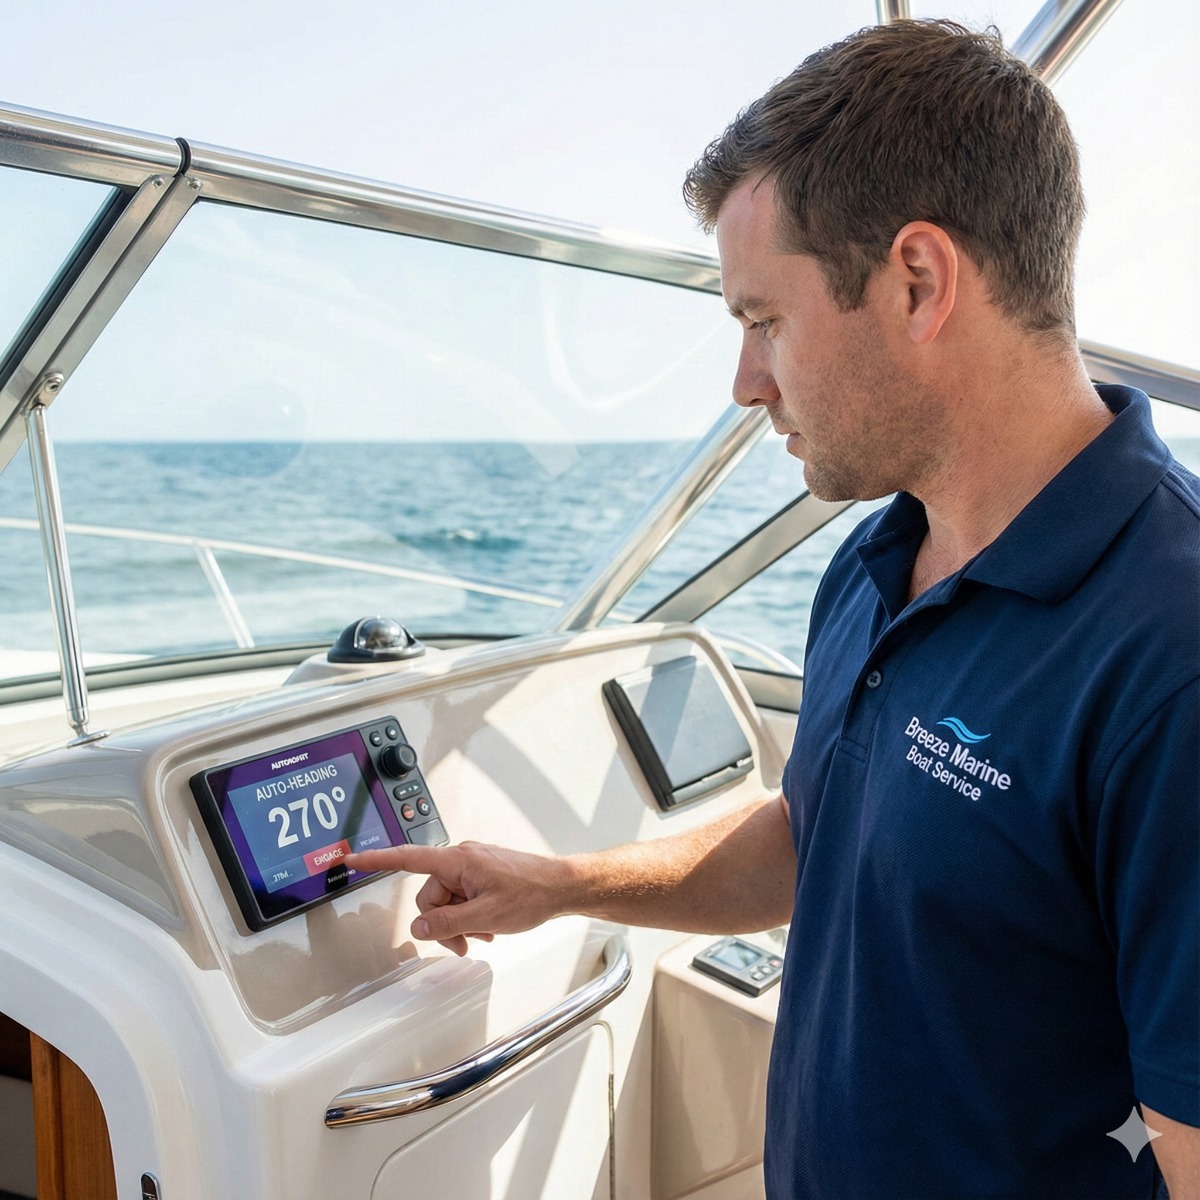
NMEA 2000-ի միջոցով Ձեր քարտագրիչին միացվելուց հետո ավտոպիլոտը կարող է հետևել բարդ երթուղիների, ձկնորսության համար զիգզագաձև հետագծերի կամ մեկ կոճակի սեղմումով ուղղվել դեպի ճանապարհային կետ։
Տեղադրման կարգը։
Ճշգրիտ խողովակաշարեր և մագնիսական մեկուսացում։
Պոմպի միացում
Մենք կտրում ենք հիդրավլիկ ղեկի խողովակները, տեղադրում T-աձև միակցիչներ և էլեկտրական ավտոպիլոտի պոմպը ամուր ամրացնում ենք՝ թրթռման աղմուկից խուսափելու համար։
Սենսորի դիրքը
Ուղղության սենսորը (կողմնացույցը) կարևոր է։ Մենք ստուգում ենք Ձեր նավակը, որպեսզի սենսորը տեղադրենք ցածր և կենտրոնում՝ բարձրախոսներից, մագնիսներից և բարձր հոսանքի լարերից հեռու։
Օդազրկում և մաքրում
Հիդրավլիկ խողովակներից օդը հեռացնում ենք մինչև ամբողջովին վերանալը։ Օդի պղպջակները պատճառ են դառնում «փափուկ» ղեկի և ավտոպիլոտի թափառման։
Փորձարկում ջրի վրա (sea trial)
Նավակը դուրս ենք բերում ջուր՝ «Auto-Learn» ընթացակարգը կատարելու համար։ Համակարգիչը սովորում է նավակի շրջադարձի շառավիղը և արձագանքման ժամանակը՝ հարթ ղեկավարման համար։
Ձեռքերը ազատ։
Կայուն ղեկավարում երկար անցումների ժամանակ։
Աջակցվող հարթակներ։
Ավտոպիլոտներ, որոնք մենք տեղադրում ենք։
Հաճախ տրվող հարցեր
Նա կշրջվի՞ աջ ու ձախ։
Սովորաբար միայն այն դեպքում, երբ վատ է կարգաբերված։ «Օձի» հետագիծը առաջանում է, երբ ավտոպիլոտը չափից շատ է ղեկը շրջում։ Ծովային փորձարկման ժամանակ մեր կատարած ավտոպիլոտի կարգաբերումը կարգավորում է «Gain» և «Counter-Rudder» պարամետրերը՝ սովորական պայմաններում այդ վարքը դադարեցնելու համար։
Ես ունեմ տրոսային ղեկային համակարգ։ Կարո՞ղ եմ ավտոպիլոտ ունենալ։
Այո, բայց տրոսային ղեկային համակարգի ավտոպիլոտը պահանջում է այլ շարժիչ հանգույց (Linear Drive կամ Rotary Drive), ոչ թե հիդրավլիկ պոմպ։ Մենք ստուգում ենք Ձեր ղեկն ու ղեկային համակարգը և առաջարկ ենք անում ճիշտ շարժիչի համար։
Հանգստացրեք ձեռքերը ղեկից։
Ստացեք գնահատական ավտոպիլոտի համար։
Գնահատական ավտոպիլոտի տեղադրման համարԱվտոպիլոտի շարժիչ հանգույցի համապատասխանեցումը Ձեր ղեկային համակարգին
Ավտոպիլոտի շարժիչ հանգույցը այն մասն է, որը ֆիզիկապես շարժում է ղեկը, ուստի այն ընտրվում է ղեկի, ղեկային գլանի և նավակի չափի համաձայն։ Հիդրավլիկ համակարգերի դեպքում ղեկային խողովակների մեջ միացվում է պոմպ, իսկ մեխանիկական տրոսային ղեկի համար անհրաժեշտ է գծային կամ մեխանիկական շարժիչ։
Մենք շարժիչ հանգույցը, ընթացքի համակարգիչը և ուղղության սենսորը պլանավորում ենք միասին՝ որպես մեկ ծովային էլեկտրոնիկայի տեղադրում, որպեսզի սնուցման մալուխները, NMEA 2000 միացումները և քարտագրիչը աշխատեն որպես մեկ համակարգ։